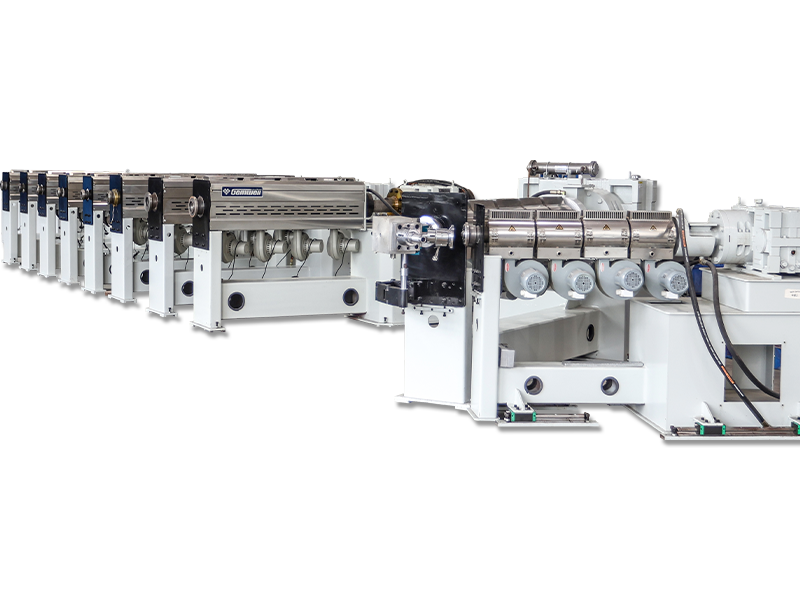
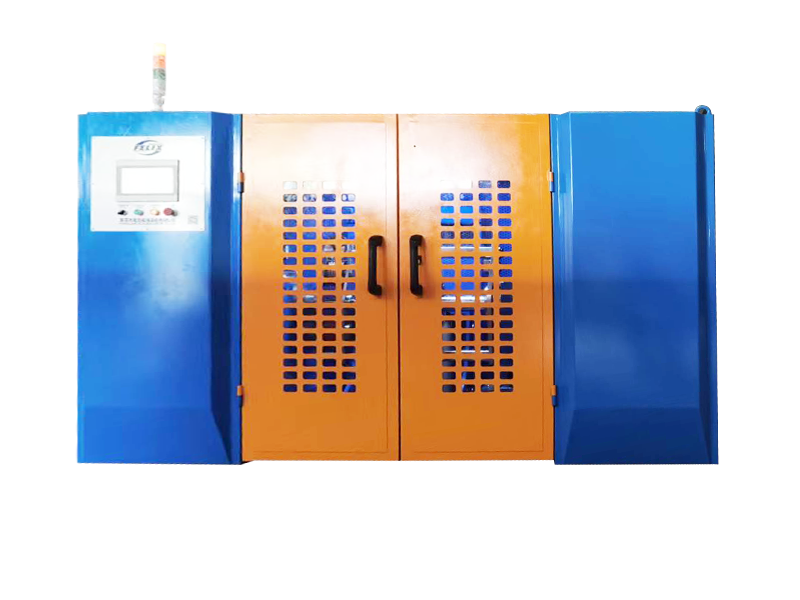
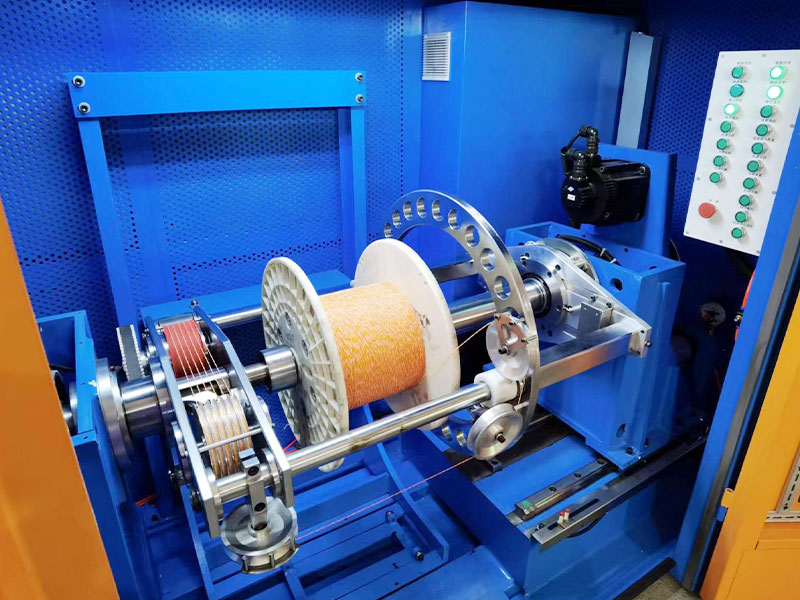
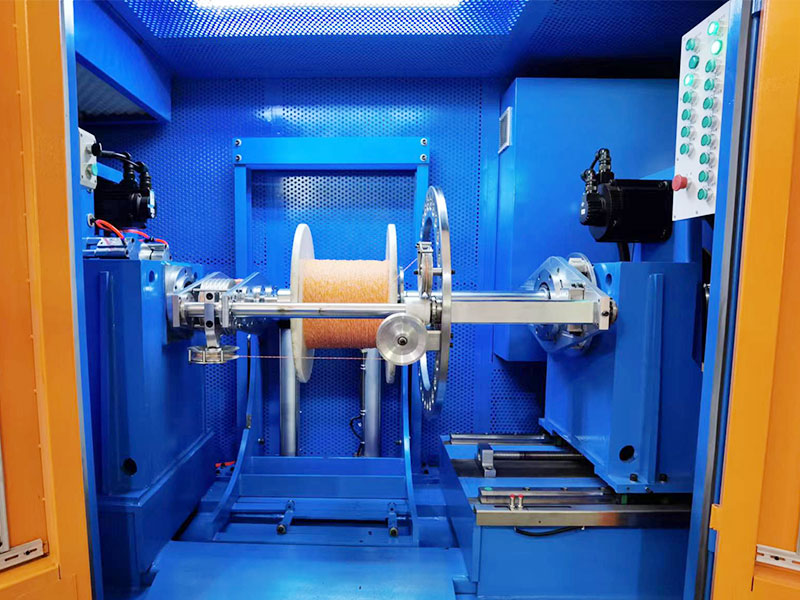
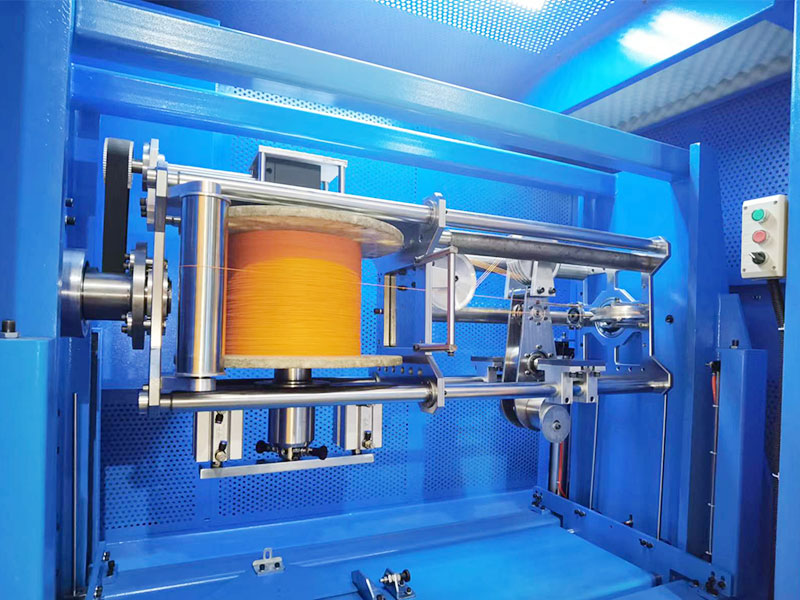
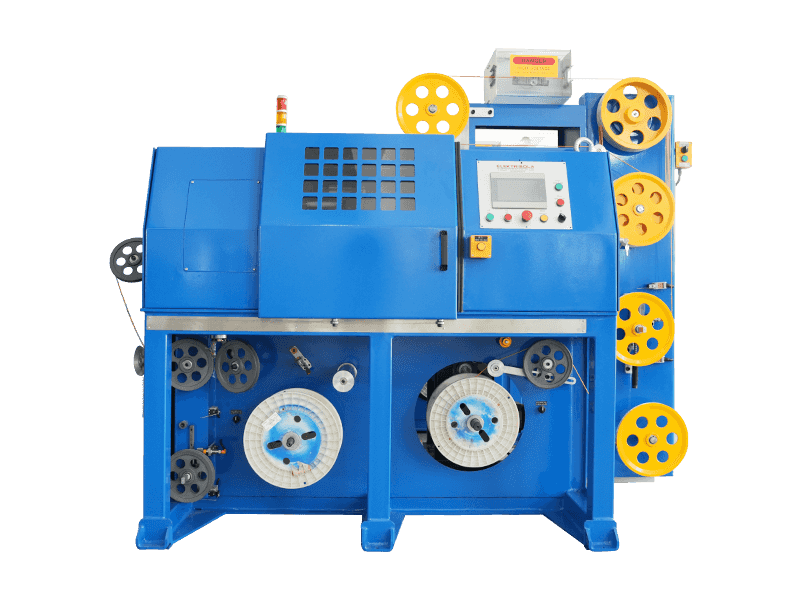
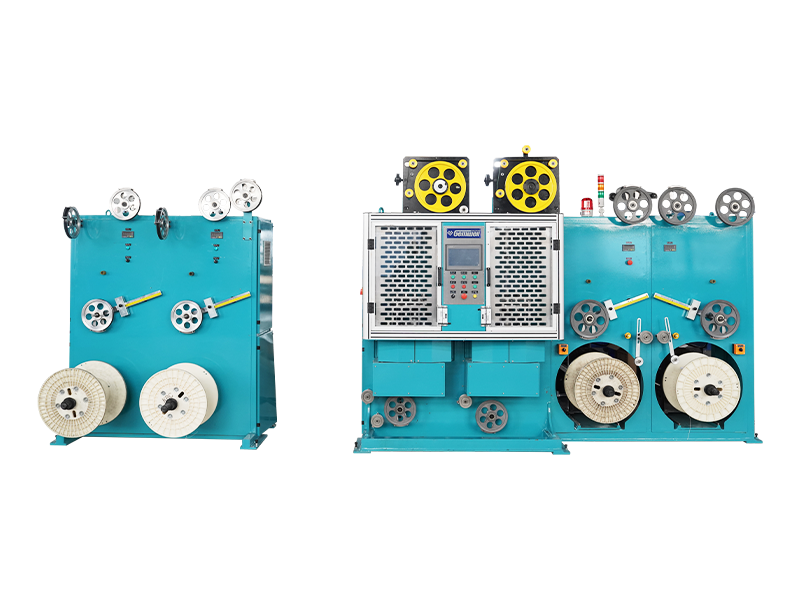
| Struktur Pay-Off | Horizontal Rotating Ring Type Single Pitch Back Twist Pay-Off. Bingkai putaran pemacu badan yang berputar untuk membentuk sentuhan belakang, paksi gelendong dan paksi bingkai adalah 90 ° berserenjang ke persimpangan. Motor pembayaran luaran memacu reel bayar dalam bingkai untuk berputar melalui mekanisme penghantaran mekanikal untuk mencapai hasil aktif, konfigurasi pembayaran standard adalah 4 kepala, kuantiti lain juga boleh disesuaikan. |
| Struktur Pengambilan | Badan jenis cincin berputar mendatar, pengetatan pneumatik tanpa pneumatik, susunan dawai aci bergerak bergerak tanah, pengambilan tork, pasangan berpusing berpusing |
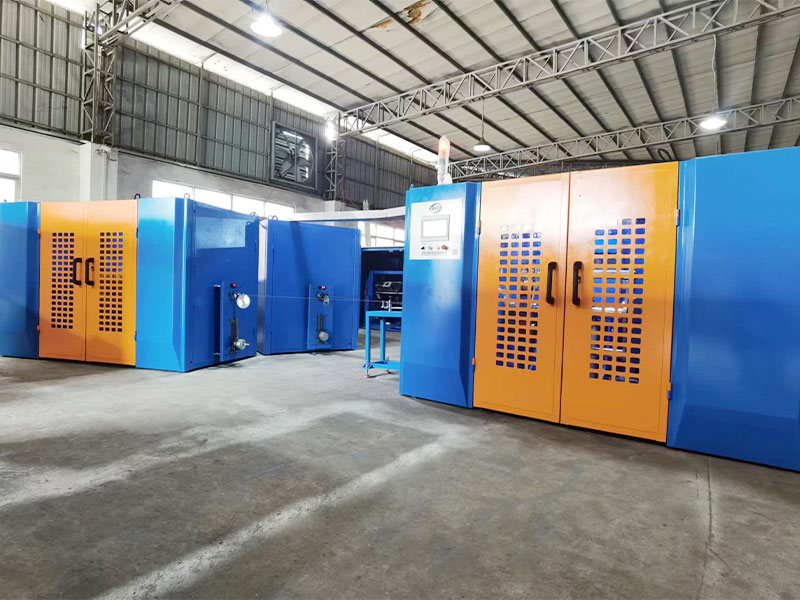
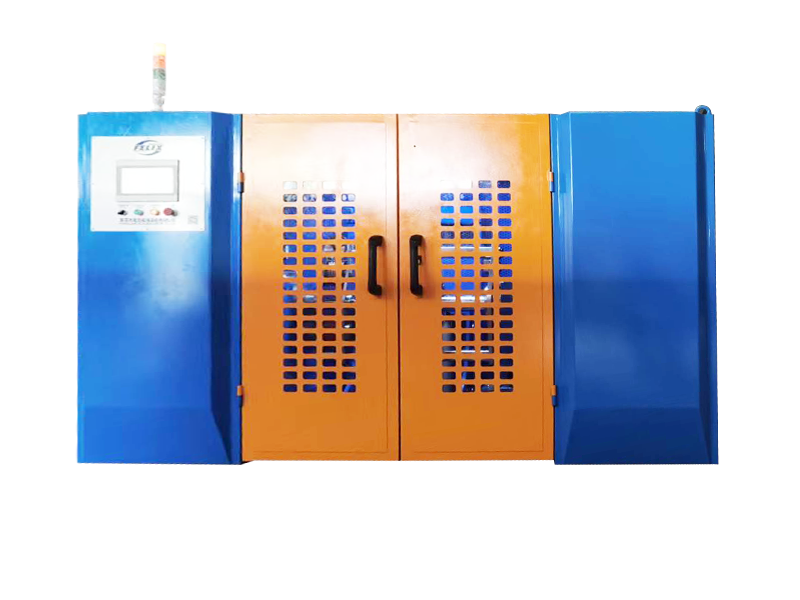
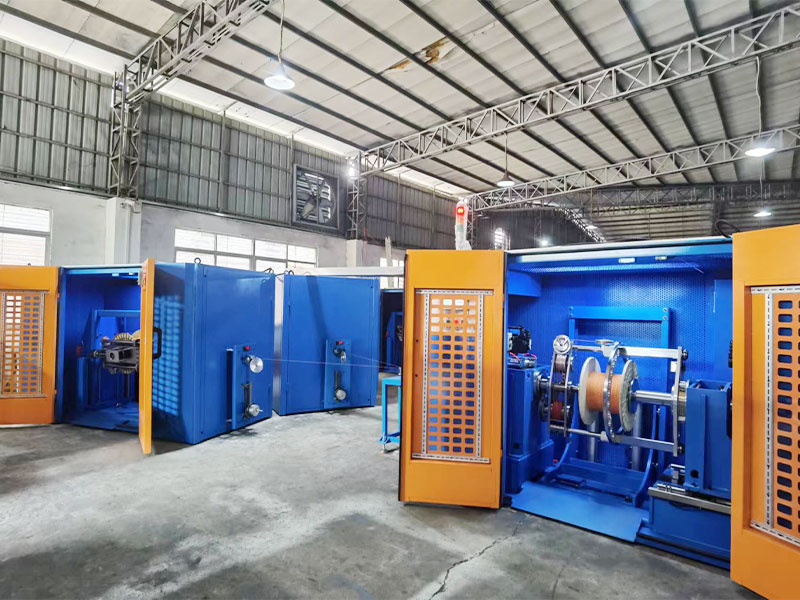
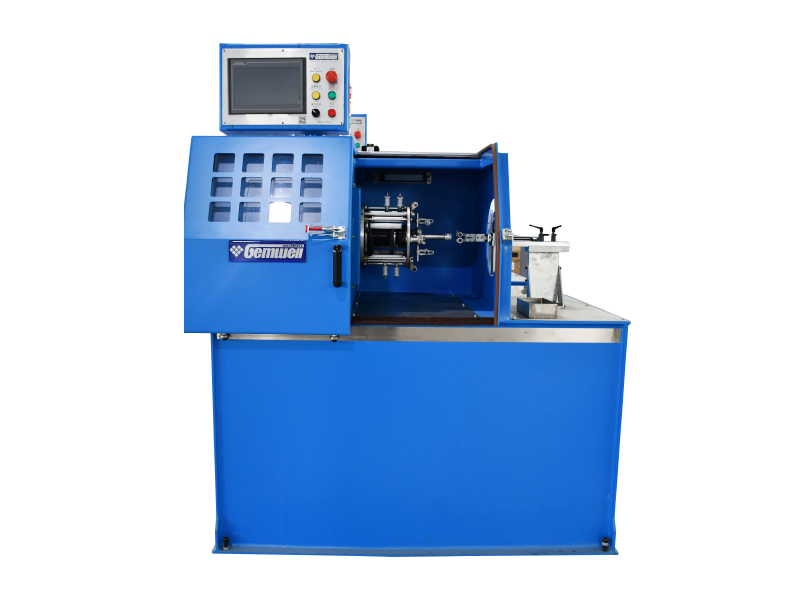
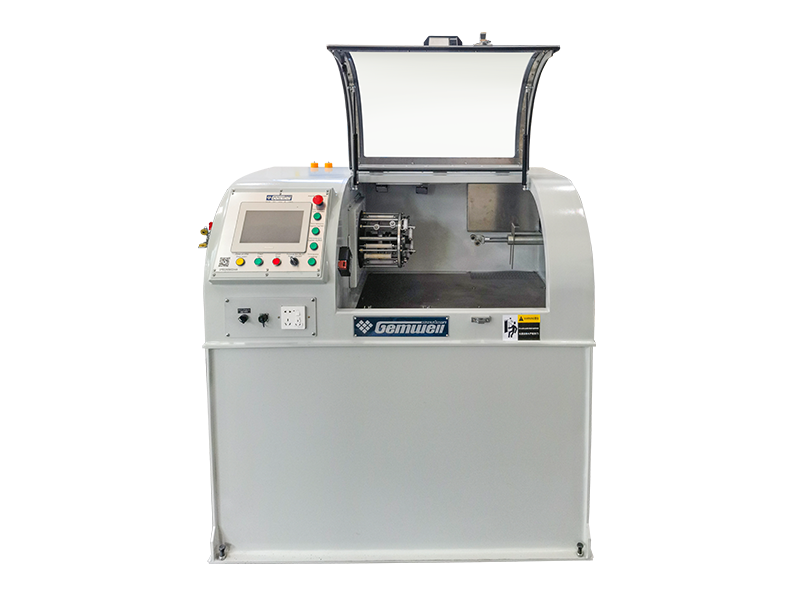
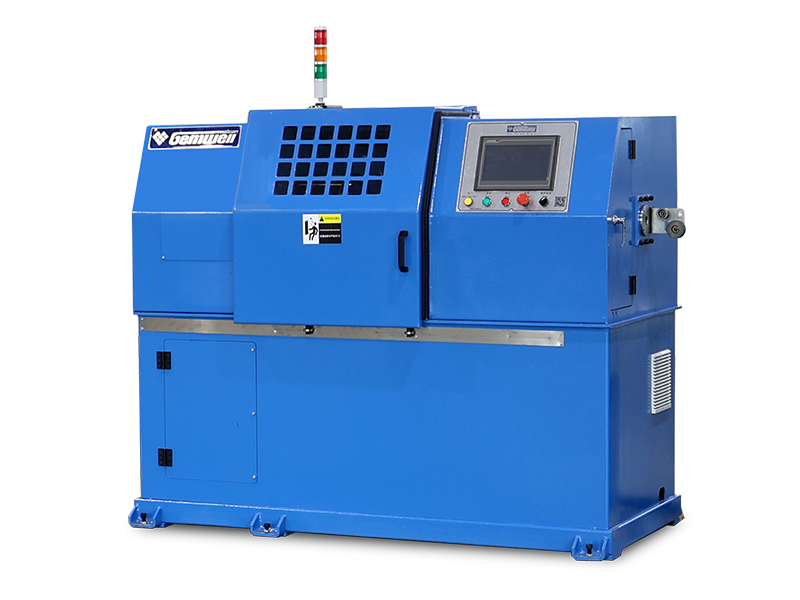
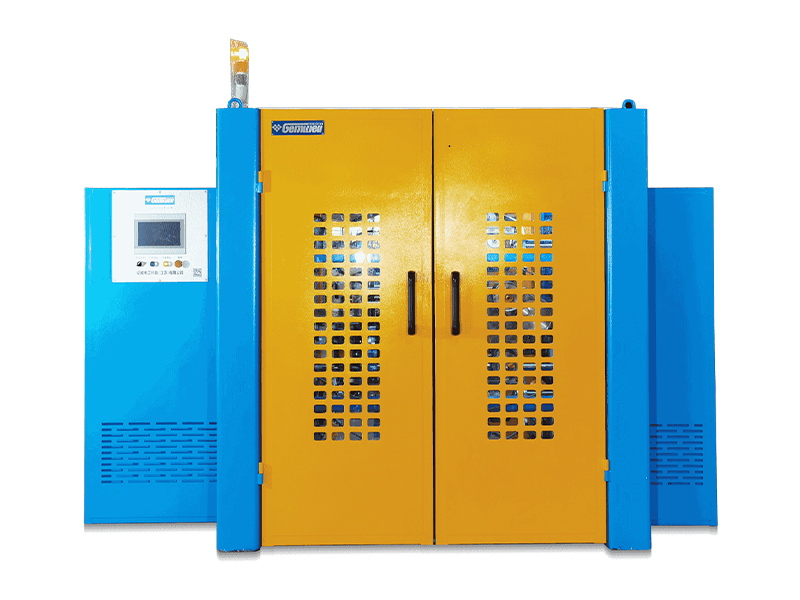
| Struktur mesin keseluruhan | Pay-off dan stranding disusun di sepanjang garis tengah kerangka utama satu helai dengan struktur perpecahan, boleh disesuaikan untuk meningkatkan peralatan tambahan periferal untuk pelbagai kombinasi. |
| Jenis wayar yang sesuai | Sesuai untuk kabel data automotif frekuensi tinggi 7.5G, 10G, 20G HSD dan lain-lain dawai, juga sesuai untuk CAT7, CAT8, HDMI, USB3.1, USB 4.0 dan lain-lain. |
| Spesifikasi dawai teras | Julat: Ø0.6-1.8mm, di luar julat ini, boleh disesuaikan |
| Diameter luar dawai terkandas | Julat: Ø1.2-4.0mm, di luar julat ini boleh disesuaikan. |
| Stranding mati | Saiz acuan acuan standard ialah 25 |
| Kaedah Twist Back | Mencapai twisting atau pra-twisting, berpusing bermakna bahawa busur mesin pembayaran dan pasangan twist berputar ke arah yang bertentangan; Pra-twisting merujuk kepada arah berputar yang sama dari mesin bayar dan twist pasangan, dan boleh dipilih pada skrin sentuh. |
| Nisbah berpusing/pra-twisting | 0-120%, secara berterusan dan lancar laras, ditetapkan pada skrin sentuh, PLC Control Automatik, Penjejakan Automatik Kelajuan Twisting/Back Twisting. Pada kadar twist sebanyak 33 peratus, satu padang dibentuk pada bayaran, manakala dua padang dibentuk pada masa berlalu. Oleh itu, jumlah padang adalah tiga. |
| Arah Stranding | S/z |
| Kelajuan putaran bayar | Max560 rpm (tiada beban).
Kelajuan permulaan sebenar ditetapkan mengikut keperluan gred wayar yang berbeza. |
| Kelajuan putaran mengambil | Max560 rpm (tiada beban).
Kelajuan permulaan sebenar ditetapkan mengikut keperluan gred wayar yang berbeza. |
| Julat kelajuan wayar | Formula untuk mengira kelajuan baris: kelajuan mengambil x 3 x pitch / 1000 = m / min. Had kelajuan maksimum ialah 30 m/min. |
| Wire Twisted Pitch | Julat Optimal: 10.0-60.0mm, tepat ke satu tempat perpuluhan, dengan tahap yang boleh laras yang berterusan, dipilih pada skrin sentuh. |
| Ketepatan padang | Ketepatan pitch ± 0.3mm semasa pengeluaran kelajuan tetap, ± 0.5mm semasa permulaan/penutupan. |
| Bahan bingkai berputar bayar | Bingkai aloi aloi titanium ringan |
| Kekuatan bingkai berputar bayar | Konfigurasi standard adalah 5.5kW Motor penyongsang yang juga boleh disesuaikan untuk motor servo. |
| Mengambil kuasa cincin berputar | Konfigurasi standard adalah motor inverter 11kW, yang juga boleh disesuaikan untuk motor servo. |
| Brek | Brek cakera pnenmatic |
| Jenis Capstan | Capstan roda dua dibina ke dalam pendirian cincin berputar |
| Diameter roda capstan | Ø185, 5-Groove Aluminium Capstan Roller Roller 5-Groove Split Aluminium Driven Roller. |
| Kuasa Capstan | 3KW Servo Motor |
| Spesifikasi bayar | Ø500 roda alat abs |
| Spesifikasi pengambilan | Ø630 Roda Alat ABS, Sesuai dengan Ø500 |
| Lubang Batin Rema | Standardnya ialah Ø56mm, saiz lain boleh disesuaikan. |
| Mengangkat gelendong reel | Mengangkat elektrik, memuat papan skateboard dan memunggah kili. |
| Kaedah pengetatan reel | Perhimpunan silinder elastik yang kuat mengetatkan kili, daya pengetatan> 300kg, dengan perlindungan mengunci diri, kili pelepasan pneumatik |
| Reel memuatkan berat badan | Max300kg |
| Kuasa reel bayar | Konfigurasi standard adalah motor penyongsang 1.5kW, juga boleh disesuaikan untuk motor servo. |
| Mengambil kuasa reel | Konfigurasi standard adalah motor inverter 3.7kW, juga boleh disesuaikan untuk motor servo. |
| Pengaturan kedudukan wayar mengambil | Jenis baris tanah |
| Kekuatan Pengaturan Kedudukan Kawat | Baris pengawal gerakan servo 0.75kw |
| Pengesanan Run-Out Bahan Bayar | Penggera dan berhenti automatik apabila dawai teras hendak kehabisan/penggera dan berhenti automatik apabila dawai dipecahkan. |
| Ketegangan-jenis | Pay-Off adalah ketegangan yang tidak diselaraskan servomotor, pengambilan adalah mod ketegangan tork. |
| Julat ketegangan bayar | 3n-30n/0.3kg-5kg/300g-3000g |
| Pelbagai ketegangan | 7n-70n/7kg-7kg/700g-7000g |
| Ketepatan ketegangan | Turun naik ketegangan bayar ± 10g
Turun naik ketegangan ± 50g |
| Paparan ketegangan | Jenis Komunikasi Sensor Tekanan Paparan Digital, Ketegangan Overrun penggera dan penutupan automatik. |
| Pengurusan Formula | Sistem pengurusan formulasi tersuai membolehkan data seperti ketegangan, suhu, diameter ekstrinsik, padang, s/z, jarak penggulungan dawai, tekanan barometrik untuk dimasukkan ke dalam PLC, menyokong pengumpulan data dan import untuk pengeluaran digital. |
| Perlindungan keselamatan | Pengesanan automatik dan ramalan suhu /getaran /bunyi /tekanan boleh disesuaikan mengikut reka bentuk standard CE /CSA /UL. |
| Pengesanan Spark | Boleh disesuaikan untuk menambah penguji percikan |
| Menunda perisai | Pemasangan membujur aktif boleh ditambah antara bayaran dan pengambilan. |
| Skrin yang dibungkus | Mesin rakaman berputar pusat boleh ditambah antara bayaran dan pengambilan |
| Pembentukan pra-twist | Pra-pukulan berkelajuan tinggi boleh disesuaikan antara bayaran dan pengambilan. |
| Mengisi tanah | Ganjaran kuasa pengisi boleh disesuaikan antara ganjaran dan pengambilan. |
| Piawaian kuasa | Standard adalah 3-fasa 380V/50Hz dan bekalan kuasa boleh disesuaikan untuk negara dan kawasan yang berbeza. |
 English
 中文简体



 E-mail: info@gem-cablesolution.com
 Address: No.8 Yuefeng Rd, Zon Teknikal Tinggi, Dongtai, Jiangsu, China | No.109 Qilin East Rd, Daning, Humen, Dongguan, Guangdong, China.



 2026-09-14
 Webmaster